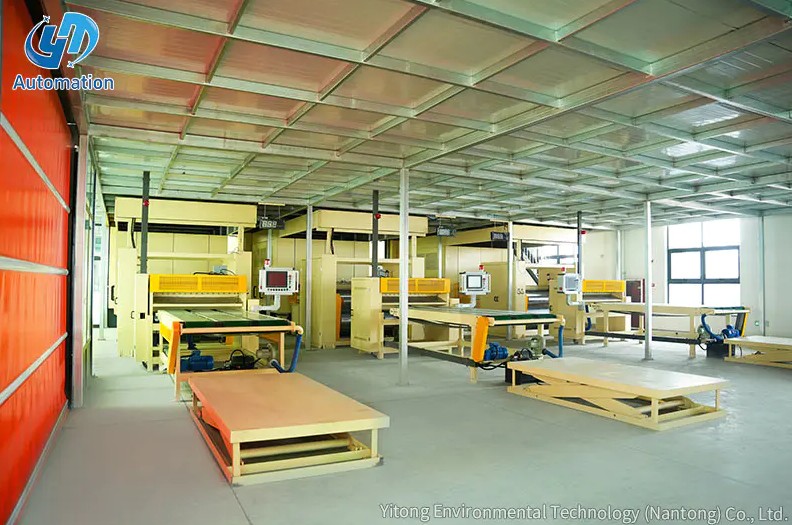
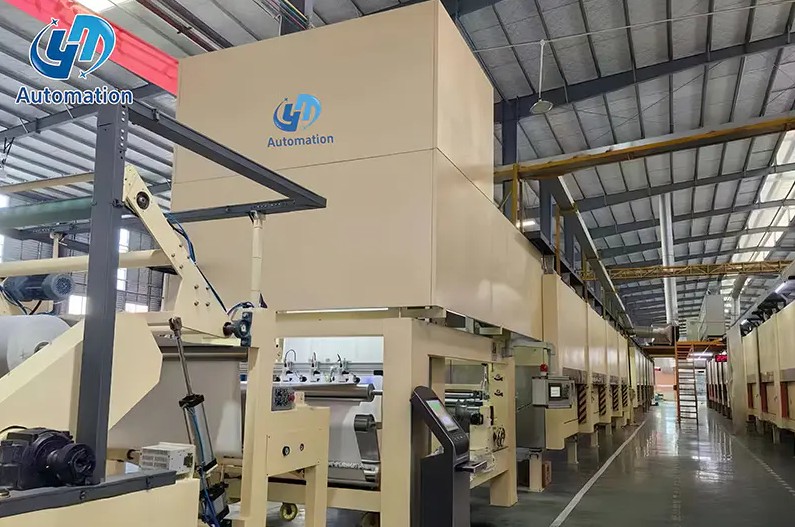
Kuvittele nopea kyllästyslinja, joka käy jatkuvasti kahdessa vuorossa. Kelausrulla tyhjenee, paperi kyllästyy ja päällystetään, ja kuivausuunit tekevät työnsä. Sitten valmis arkki saavuttaa rivin loppuun, jossa pino on muodostettava nopeasti, tasaisesti ja ilman reunavaurioita. Tämä on hetki, jolloin automaattinen pinoamisjärjestelmä päättää, pystyykö koko linja pitämään lupauksensa.
Johtopäätös on suoraviivainen: automaatiota tulisi arvioida, kun linjan nopeus ylittää mukavan manuaalisen käsittelyn nopeuden, koska pinon kohdistusvirhe ja toistuva nosto ovat yleisiä myöhempien tuotantotappioiden lähteitä. Alla olevat osiot kattavat työjärjestyksen, komponenttivalinnat, suorituskykyindikaattorit ja integrointinäkökohdat. Jokaisessa osiossa käytetään tyypillisiä tuotantotietoja vertailun konkretisoimiseksi.
Automaattinen pinoamisjärjestelmä on ohjelmoitava yksikkö, joka vastaanottaa paneelit tai arkit syöttökuljettimelta ja sijoittaa ne siistiin pinoon, lavalle tai makasiiniin. Se voi olla alipainenostimilla varustettu portaalirunko, yksipilarirobotti tarttujalla tai nostolava, joka toimii yhteistyössä kuljettimen kanssa. Yhteinen lanka on, että sekvenssiä ohjaa PLC tai teollisuusohjain, ei operaattori. Järjestelmä käyttää antureita materiaalin havaitsemiseen, paikannusmekanismia sen siirtämiseen ja säädintä, joka koordinoi liikettä ylävirran linjan kanssa. Näitä järjestelmiä käytetään aina, kun litteät tuotteet on pinottava nopeasti niiden pintaa vahingoittamatta.
Toimintajärjestys noudattaa samaa loogista kaavaa lähes kaikissa koneissa. Syöttökohdassa oleva anturi havaitsee arkin etureunan ja leveyden. Ohjain laskee sitten kohdepaikan esiasetetun pinokuvion perusteella. Tyhjiö- tai tarttujajärjestelmä nostaa arkin ja liikkuva akseli kuljettaa sen pudotuspisteeseen. Kuvio säilyy säätämällä talletuspistettä jokaiselle jaksolle. Lopuksi pinon korkeuden mittaus tarkistetaan esiasetetun kappalemäärän jälkeen.
Ajoitus on kriittinen. Jos säädin odottaa liian kauan jaksojen välillä, ylävirran linja pysähtyy. Jos se liikkuu liian nopeasti, arkki voi heilua ja laskeutua sivuun. Siksi rungon jäykkyys, pitoalue ja kiihtyvyysprofiili ovat yhtä tärkeitä kuin maksiminopeus.
Erilaiset linjanopeudet, paneelikoot ja lattia-asetelmat johtavat erilaisiin kokoonpanoihin. Oikea valinta ei ole merkki mieltymyksestä, vaan siitä, mikä kinemaattinen asettelu tarjoaa lyhimmän jakson hyväksyttävillä kustannuksilla. Alla olevassa taulukossa vertaillaan yleisimpiä kartongin ja paperinkäsittelylinjoilta löytyviä tyyppejä.
| Järjestelmän tyyppi | Pääakselin liike | Tyypillinen sovellus | Cycle Time Range |
|---|---|---|---|
| Gantry-tyyppinen paneelipinoaja | Yläpuolella X- ja Z-akselit | Leveät paneelit, huonekalulevyt | 12-18s per sykli |
| Yksisarainen robottilavalava | Pyörivä varsi tarraimella | Kompaktit tilat ja monipuoliset kuviot | 15-25s per sykli |
| Nosto- ja pinoamisalusta | Pystysuora nosto ja kuljetin | Koristepaperipinot, kyllästyslinjat | 20-35s per sykli |
| Kuljetinpohjainen pinoaja | Vaakasuora siirto nukkasuppilolla | Vaaleat levyt ja jatkuvat viivat | 25-45s per sykli |
 3 tonnin pinoamisalusta koristepaperilinjoille Tämä alustatyyppinen pinoaja on käytännöllinen valinta koristepaperilinjoille, ja se tarjoaa 3 tonnin nostokapasiteetin, joka tukee yksinkertaisempaa integrointia olemassa oleviin PLC-ohjattuihin tuotantojärjestelmiin. Näytä tuote →
Tyyppejä verrattaessa nimellisnopeus on vain lähtökohta. Todellinen sykliaika riippuu levyn painosta, otteen luotettavuudesta ja siitä, kuinka nopeasti PLC pystyy kommunikoimaan ylävirran kuivaimen tai leikkurin kanssa. Alustatyyppisestä pinoajasta tulee usein ensimmäinen valinta koristepaperille, koska se on helpompi integroida. Jos tuotevalikoima siirtyy myöhemmin isompiin lautoihin, portaalijärjestelmästä voi tulla parempi pitkän aikavälin vaihtoehto.
Kun tiedät liikekuvion, seuraava askel on vertailla numeroita luettelokuvien sijaan. Kolmella mittarilla on voimakkain vaikutus tuottavuuteen: syklin aika per arkki, pinon laatu täydellä korkeudella ja käyttäjän huomion vaatima määrä. Alla oleva kaavio näyttää tyypillisen indeksoidun suorituskyvyn, kun portaalityyppinen automaattinen pinoaja korvaa manuaalisen pinoamisen jatkuvalla rivillä.
Indeksoidut arvot perustuvat todellisiin tuotantohavaintoihin. Manuaalinen pinoaminen on asetettu 100:ksi yhteiseksi perusviivaksi. Automaattinen pinoaminen saavuttaa tyypillisesti 140 tai enemmän käsittelynopeuden. Pinon laatu paranee, koska jokainen sykli käyttää samoja koordinaatteja ja painetta. Jopa työtehokkuudella automatisoitu linja voi kulkea yhdellä kuljettajalla usean sijaan. Tämä ei tarkoita, että jokainen kone toimittaisi nämä numerot, mutta ne osoittavat, millaisen aukon hyvin integroitu järjestelmä voi luoda.
Yksittäinen tilannekuva suorituskyvystä on hyödyllinen, mutta muutostrendillä on enemmän merkitystä. Manuaalinen pinoaminen vähenee kolmannen tunnin jälkeen, varsinkin kun kappalepaino on suuri. Automatisoitu järjestelmä ylläpitää lähes tasaisen tuottokäyrän. Alla olevassa viivakaaviossa verrataan tuntiin pinottujen arkkien määrää kunkin tunnin lopussa tyypillisessä kahdeksan tunnin työvuorossa.
Viivakaavio havainnollistaa tuttua kuviota. Automatisoitu linja pysyy 44-47 syklin välillä koko työvuoron ajan. Manuaalinen linja alkaa 38 syklistä, mutta laskee alle 30:n neljännen tunnin jälkeen. Väsymys, virkistystauot ja paine pysyä tahdissa vaikuttavat kaikki käyrään. Kaksivuorotyössä kertynyt väli on noin 80 arkkia riviä kohden. Tästä syystä lyhyisiin kokeisiin perustuvat suoritusvaatimukset yliarvioivat usein manuaalisen suorituskyvyn.
Seuraava vertailu keskittyy keskimääräiseen sykliaikaan pinoa kohden. Lyhyempi jakso antaa linjalle leveämmän marginaalin, kun kuivaimen teho nousee. Alla olevassa pylväskaaviossa verrataan manuaalista pinoamista, nostolavaa, yksipylväistä lavauslaitetta ja portaalipinoajaa samanlaisissa arkkimitoissa.
Pystypalkit näyttävät syklin ajan sekunteina pinoa kohden. Manuaalinen käsittely kestää noin 45 sekuntia, koska käyttäjän täytyy kohdistaa, siirtää ja pysähtyä arkkien välillä. Nostolava vähentää tämän noin 28 sekuntiin auttamalla pystysuuntaista liikettä. Yksipylväiset lavaajat parantavat arvon 22 sekuntiin, kun taas portaalityyppiset järjestelmät saavuttavat suotuisissa olosuhteissa 18 sekuntia. Kompromissi on, että nopeammilla koneilla on yleensä suurempi jalanjälki ja suuremmat investoinnit. Oikean järjestelmän valinta riippuu siitä, kuinka monta sekuntia todella kannattaa säästää tuotantokustannuksissa.
Paras pinoamisjärjestelmä ei ole aina nopein. Jos linja kulkee kohtuullisella nopeudella ja tehtaalla on rajallinen lattiatila, kompakti nostotaso voi tuottaa vaaditun tehon pienemmällä asennusriskillä. Jos tuotevalikoimaan kuuluu suuria levyjä ja monimutkaisia pinokuvioita, portaalipinoaja lisää joustavuutta. Alla oleva tutkakaavio vertailee kahta yleistä vaihtoehtoa viidellä valintakriteerillä: integrointiponnistus, hyötykuormakapasiteetti, joustavuus, tilan tehokkuus ja hinta. Korkeampi pistemäärä tarkoittaa, että vaihtoehto on helpompi tai vahvempi kyseisessä ulottuvuudessa.
Tutkakaavio paljastaa, miksi universaalia voittajaa ei ole. Nostoalustalla on erittäin korkeat pisteet integroinnin ja kustannusten suhteen, joten se on turvallinen valinta olemassa oleville kyllästyslinjoille. Portaalipinoaja voittaa hyötykuorman kapasiteetin ja joustavuuden, mikä on tärkeää, kun paneelien koot muuttuvat usein. Tilatehokkuus on lähellä, koska molemmat muodot vaativat ulossyöttöalueen. Käytännössä päätöksen pitäisi alkaa arkkikokovalikoimasta ja käytettävissä olevasta ylätilasta. Kun nämä rajoitukset ovat selvät, pisteet yleensä ratkaisevat väitteen nopeasti.
Automaattinen pinoamisjärjestelmä voidaan suunnitella osaksi uutta linjaa tai asentaa jälkikäteen olemassa olevaan linjaan. Helpoin tapa on valita kuljettimen korkeutta ja nykyisen linjasi ohjaussignaaleja vastaavat laitteet. Yksiköt, kuten nosto- ja pinoamislava sopivat hyvin kuivaus- tai leikkuriosan ulossyötön jälkeen, koska ne korvaavat manuaalisen lava-asennon ohjatulla pystyiskulla. Valmiin pinon siirtämiseksi pois linjaohjaimeen voidaan liittää kuljetintaso. Kun sekvenssiä hallitsee PLC, pinoajasta tulee toinen tuotantoprosessin akseli itsenäisen koneen sijaan. Vähemmän manuaalisia toimenpiteitä koko linja saavuttaa tasaisemman rytmin.
Ylävirran laitteet vaikuttavat pinon laatuun enemmän kuin useimmat ostajat odottavat. Jos traktori tai syöttölaite aiheuttaa pienenkin nopeuden vaihtelun, pinon reunat eivät pysy tasaisena. Syöttökuljettimen suunnittelusta, leikkauspituudesta ja tartunta-alasta on neuvoteltava laitetoimittajan kanssa. Voit tarkastella yksityiskohtaista keskustelua siitä, kuinka vetoyksiköt vaikuttavat kokonaistehokkuuteen traktorin tehokkuusanalyysi . Sama logiikka pätee myös kuljetinalusta joka kuljettaa valmiin pinon pois. Hyvin yhteensopiva komponenttisarja erottaa nopean viivan sileästä viivasta.
Automatisoitu pinoamisjärjestelmä on looginen investointi, kun manuaalinen käsittely rajoittaa tuotantolinjan kapasiteettia. Aloita mittaamalla nykyinen sykliaika, pinon laatu ja operaattorin kustannukset. Vertaa sitten tässä oppaassa käsiteltyjä tyyppejä ja suorituskykytietoja. Laitteet tulee valita vastaamaan linjasi todellisia paneelimittoja, käytettävissä olevaa lattiatilaa ja ohjausarkkitehtuuria. Kun nämä pisteet kohdistetaan, automaatio maksaa itsensä takaisin suuremman suorituskyvyn, paremman pinon kohdistuksen ja alhaisemman työpaineen ansiosta.
Ota yhteyttä
Suositellut tuotteet
Mennään sisään
Kosketa
Yitong Environmental Technology (Nantong) Co., Ltd on kyllästyslaitteisiin erikoistunut valmistaja.
Ota yhteyttä
Phone: +86-19555016088
Email: [email protected]
Add:Haiyan Roadin eteläpuolella, Nanhai Roadin länsipuolella, Tongzhou Bayn Jangtse-joen ja meren yhteinen kehitysesittelyalue, Jiangsu, Kiina